Becoming Teammates: Designing Assistive, Collaborative Machines
Explore the design of intelligent machines for human-machine teamwork, focusing on onboarding, error management, and ad hoc collaboration, with applications in supporting older adults aging in place.
Safe Learning in Robotics
Explore safe learning algorithms for robots in complex environments. Discover data-efficient, online methods guaranteeing safety and adaptability for real-world applications in robotics and AI.
Control Principles for Robot Learning
Explore control principles for robot learning, focusing on motion synthesis, learning objectives, and real-time control algorithms. Gain insights from biology and robotics examples.
Robotic Locomotion and Sensing on Deformable Terrains
Explore cutting-edge research on robotic mobility in challenging terrains. Discover innovative approaches to enhance robot performance on sand, snow, and mud for critical missions.
Autonomous and Human-Collaborative Robotic Manipulation
Explore cutting-edge research on autonomous in-hand robotic manipulation and human-collaborative manipulation with mobile manipulators at Northwestern University's Center for Robotics and Biosystems.
From State Space Control to Intelligent Machines - A Five-Decade Journey in Mechanical Systems Control
Explore a five-decade journey in mechanical systems control, from state space theory to intelligent industrial robots and autonomous driving. Gain insights from Masayoshi Tomizuka's research at UC Berkeley.
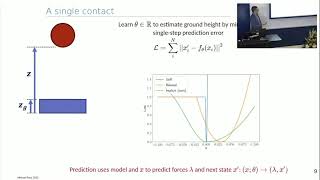
Do We Really Need All That Data? Learning and Control for Contact-rich Manipulation
Explore data efficiency in robotic manipulation, focusing on contact-driven aspects and implicit learning techniques for improved adaptability and real-time multi-contact MPC deployment.
Get in Touch: Tactile Perception for Human-Robot Systems
Explore tactile perception in robotics, enhancing human-robot interaction and remote operations. Discover applications in semi-autonomous systems, haptic displays, and social connections.
Challenges and Opportunities of Data-Driven Learning in Physical Robots for Neurorehabilitation
Explore challenges and opportunities of data-driven learning in physical robots for neurorehabilitation. Discover applications in balance assistance, fall detection, and intelligent robotic devices for rehabilitation.
Robots Learning Through Interaction
Explore robot learning through interaction, covering supervised, imitation, reinforcement, and interactive learning methods. Gain insights into motor skill acquisition and human-robot collaboration.
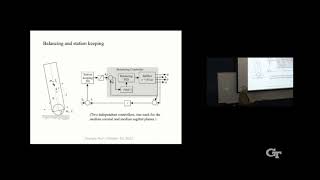
Ballbots: Development, Principles, and Applications
Explore the development, principles, and applications of ballbots - single-wheeled mobile robots. Learn about their mechanics, control systems, and potential uses in human environments.
Insect Scale Multifunctional Micro-Aerial-Robots Powered by Soft Artificial Muscles
Explore insect-scale microrobots powered by soft artificial muscles, achieving agile flight, collision resilience, and rapid recovery. Discover advancements in hybrid soft-rigid robotics for aerial applications.
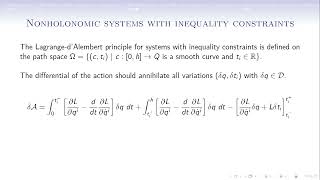
Nonholonomic Systems with Inequality Constraints
Explore nonholonomic systems with inequality constraints, delving into advanced concepts and applications in control theory and robotics.
Planning for Retirement: How Can We Prepare for Software's End-of-Life and End-of-Support - Lecture
Explore software end-of-life/support challenges, terminology, and potential solutions. Discuss impacts on supply chain security and the role of transparency efforts in managing EOL/EOS issues.
Cognitive and Iterative Robotics
Explore cognitive and iterative robotics concepts with Rachid Alami, delving into advanced techniques for intelligent machine systems and autonomous decision-making.
Chinese Perspectives on UAVs and Manned-Unmanned Teaming in Future Conflicts
Explore Chinese views on UAVs and manned/unmanned teaming in future warfare, gaining insights into emerging military technologies and strategies.
Artificial and Natural Movement
Explore artificial and natural movement principles, comparing robotic and biological systems for enhanced understanding of motion dynamics.
Build Your Smart Robot with AWS IoT
Explore AWS IoT for smart robot development. Learn about data-driven optimization, edge ML, remote control, simulation, and interoperability. Discover real-world applications and CI/CD pipelines for robotics.

Virtual-Physical Environment Manipulation System Based on ROS - Python and Three.js Integration
Explore ROS-based virtual-physical environment manipulation using Python, Three.js, and WebRTC. Learn architecture, tools, and implementation for interactive 3D visualizations and robotic control.
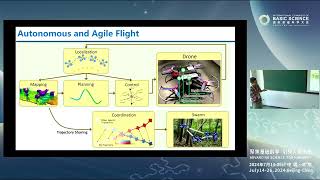
Swarm of Micro Flying Robots in the Wild
Explore autonomous micro-drone swarm navigation in dense forests. Learn about trajectory planning, obstacle avoidance, and swarm coordination for palm-sized aerial robots in challenging environments.
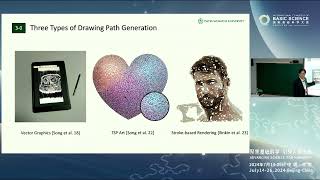
Artistic Robotic Drawing on Large, Non-Planar Canvases
Explore innovative robotic drawing systems for large, non-planar canvases. Discover techniques like impedance control and TSP-pen art, and witness how robots mimic human artists in stroke-based drawing.